
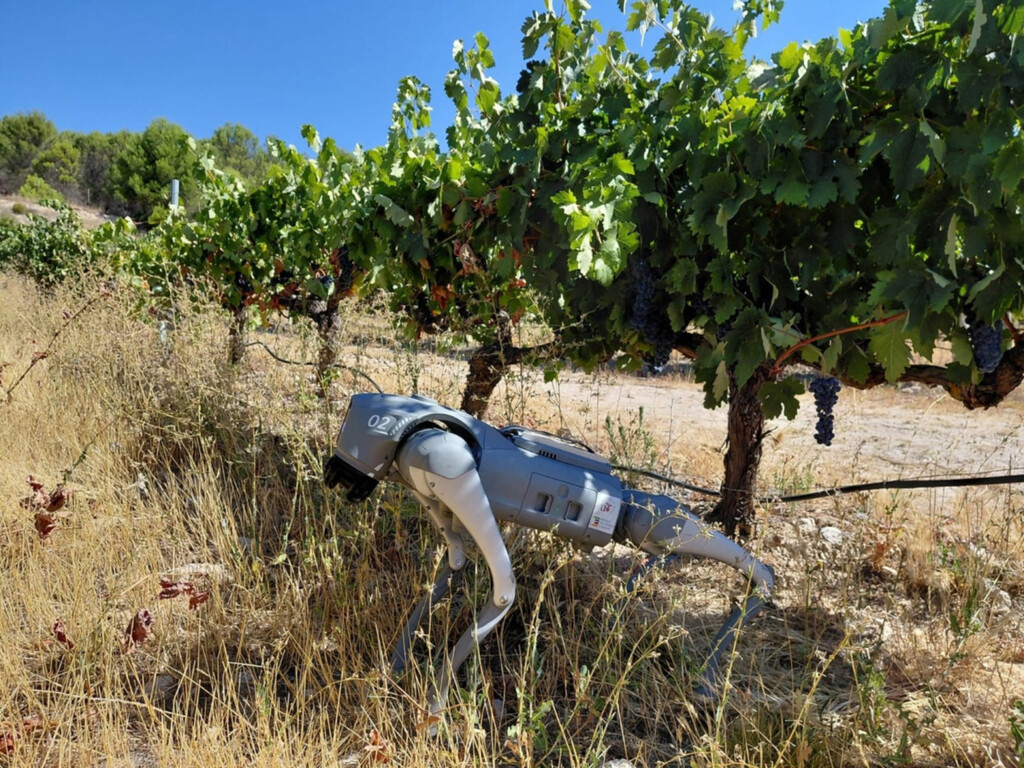
Extremadura ha iniciado el proyecto 'AGRHOUND', que utiliza perros robot equipados con inteligencia artificial para desplazarse por viñedos y túneles de bayas. El objetivo es recopilar datos detallados de los cultivos y transformarlos en información útil para los agricultores, mejorando la toma de decisiones y la eficiencia en la cosecha. Esta iniciativa busca revolucionar la agricultura de precisión en la región.
Un innovador proyecto denominado 'AGRHOUND' ha introducido perros robot en la región de Extremadura con el fin de que aprendan a transitar por viñedos y túneles de bayas. Esta tecnología busca proporcionar a los agricultores datos valiosos sobre sus cultivos. Aunque el proyecto se encuentra en sus fases iniciales, sus creadores ya han mostrado el potencial de estos dispositivos.
El Centro Tecnológico Agroalimentario de Extremadura (CTAEX) está desarrollando un robot cuadrúpedo capaz de moverse de forma autónoma por los terrenos agrícolas. La finalidad es que este robot recoja información de los cultivos mediante sus sensores, y que algoritmos de inteligencia artificial conviertan esos datos en información práctica para los agricultores. Esto incluye identificar zonas listas para la cosecha o determinar dónde tomar muestras. El proyecto ha sido bautizado como AGRHOUND.
Según Luis Muñoz, responsable del proyecto en el departamento de I+D agrícola de CTAEX, la meta es dotar de “patas a la agricultura de precisión”.
Hasta ahora, la agricultura de precisión en la región se ha basado principalmente en el uso de tabletas, aplicaciones y sensores de riego, sistemas que tanto el CTAEX como el centro de investigación regional CICYTEX han promovido en los últimos años. La incorporación de un robot caminante añade una plataforma móvil capaz de recabar información directamente desde los cultivos. Su desplazamiento sobre cuatro patas le confiere ventajas, ya que puede acceder a terrenos donde otras plataformas encontrarían dificultades. Además, se prevé su combinación con drones para la recolección de datos.
Los investigadores están trabajando para que el robot pueda navegar de manera autónoma tanto en campos abiertos como dentro de macrotúneles e invernaderos, según Muñoz. El siguiente paso consiste en que el robot caracterice los cultivos y elabore mapas espectrales en tiempo real. Estos mapas indicarán el grado de madurez de la fruta, permitiendo al sistema sugerir optimizaciones en el proceso de cosecha. La fase final del proyecto contempla que el robot detecte diferencias entre distintas zonas de una parcela, decida dónde dirigirse y, además, recoja muestras con un brazo robótico sin intervención humana. Los resultados se entregarán a través de una aplicación sencilla, facilitando a agricultores y técnicos la interpretación de los datos sin necesidad de conocimientos especializados.
Las primeras pruebas se están realizando en los viñedos de Bodegas Familiares Matarromera, ubicados en Valladolid, y en las plantaciones de moras cultivadas bajo macrotúneles en Social Berries, en Huelva. Cada entorno presenta desafíos específicos: en los viñedos, el robot deberá sortear pendientes y terrenos irregulares, mientras que en los túneles tendrá que operar sin colisionar con las estructuras. Muñoz señala que los investigadores ya disponen de un algoritmo bastante avanzado para la uva tempranillo, gracias a trabajos previos en agricultura de precisión, mientras que para las moras han tenido que empezar prácticamente desde cero.
El proyecto servirá para evaluar la viabilidad de una plataforma robótica en sistemas agrícolas tan diversos. También indica la dirección que está tomando el sector. 'AGRHOUND' se enmarca dentro de la "Agricultura 5.0", un modelo que integra robótica, sensores, digitalización e inteligencia artificial. El consorcio incluye a CTAEX, Matarromera, Social Berries 4.0, SpectralGeo y SOLTEL, con el apoyo de la Fundación Prodti. Cuenta con cofinanciación de la Unión Europea a través del Fondo Europeo Agrícola de Desarrollo Rural (FEADER) y del Ministerio de Agricultura, Pesca y Alimentación de España.
El proyecto, que comenzó en junio, tiene una duración prevista hasta principios de 2029. Este año se enfoca en la recopilación de datos y la implementación de algoritmos, mientras que las temporadas de cosecha de 2027 y 2028 se dedicarán a alimentar el sistema con más información y a probarlo en condiciones reales. Muñoz reconoce que el principal desafío es demostrar que el robot es verdaderamente útil y rentable para los agricultores, además de mantenerlo lo suficientemente sencillo para que se adapte al trabajo agrícola diario. En cuanto al impacto laboral, Muñoz aclara: "Nuestro objetivo no es sustituir a los profesionales del campo. Con este robot podríamos recorrer más parcelas en menos tiempo y obtener información que actualmente resulta complicado de recopilar".









