
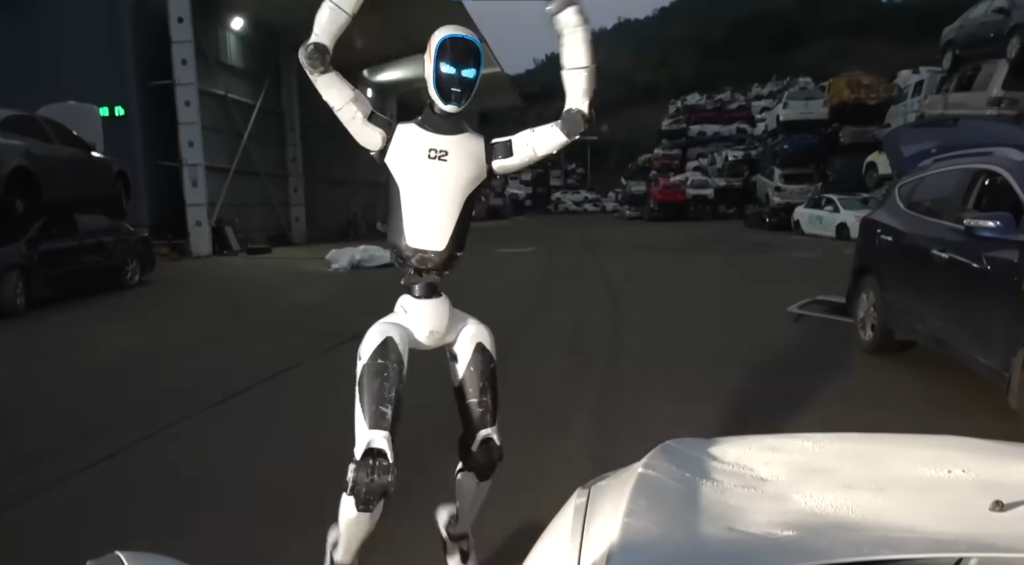
Unitree Robotics está priorizando un sistema de desarrollo de robots "autoevolutivo", donde la inteligencia artificial asume gran parte del trabajo tradicionalmente realizado por ingenieros. Este enfoque busca acelerar drásticamente la adquisición de nuevas habilidades en robots humanoides, automatizando procesos como la investigación, codificación, prueba y aprendizaje. La iniciativa promete transformar la eficiencia en el desarrollo robótico y la escalabilidad de sus capacidades, marcando una nueva fase para la compañía.
Unitree Robotics aspira a que la inteligencia artificial realice una parte significativa de las tareas que actualmente ejecutan sus ingenieros, incluyendo la búsqueda de investigaciones, la redacción de código de control, las pruebas y el aprendizaje a partir de los resultados. Wang Xingxing, fundador de la empresa, presentó este concepto como un sistema de desarrollo de robots "autoevolutivo" durante la conferencia de IA física de la compañía en Hangzhou, destacándolo como una prioridad empresarial.
La importancia de esta iniciativa radica en la lentitud inherente al proceso de enseñar nuevas habilidades a un robot humanoide. Según Wang, los ingenieros deben recolectar datos, entrenar modelos y ajustar comportamientos, y una habilidad que funciona en un laboratorio a menudo requiere ser adaptada para nuevos entornos. Unitree busca automatizar este ciclo para que los robots puedan adquirir nuevas habilidades de manera más rápida y a mayor escala. Wang ha expresado que, a medida que los modelos de IA mejoren, espera que estos asuman una mayor responsabilidad en la planificación y la iteración, disminuyendo la necesidad de intervención humana.
El sistema, según la descripción de Wang, opera como un circuito cerrado. Agentes de IA buscan artículos de investigación y luego generan el código de control para los robots. Este código se prueba y entrena en simulación. Una vez completadas las pruebas, los resultados más exitosos se verifican para su implementación en robots reales. Posteriormente, un sistema de evaluación independiente, que puede incorporar aportación humana cuando sea necesario, califica el resultado para su consideración en rondas futuras. Este proyecto se denomina "Unitree Rehearsal". En agosto, durante la Conferencia Mundial de Robots en Pekín, Wang ya había señalado que mejorar drásticamente la eficiencia del desarrollo, e incluso permitir que los robots evolucionen por sí mismos, "vale mucho la pena perseguirlo".
La apuesta subyacente a esta estrategia, según informes, es que un modelo de IA base más robusto incrementa la efectividad del ciclo. Una mayor cantidad de robots operando en el campo generaría más datos del mundo real, lo que a su vez mejoraría los modelos y facilitaría la acumulación de habilidades por parte de los robots a lo largo del tiempo. Wang vincula esto con su perspectiva de que los modelos de IA de propósito general están progresando rápidamente. Unitree ha estado probando el GPT-6 de OpenAI en sus robots, y Wang afirma que, en experimentos internos, los robots ya han realizado tareas como pintar y jugar al Go (un juego de mesa de estrategia muy popular en China) sin entrenamiento específico.
Unitree está entrando en una nueva fase. La empresa ha construido su reputación en el hardware, incluyendo articulaciones, sistemas de energía y control de movimiento, y sus robots son conocidos por demostraciones de baile, carrera y boxeo. Sin embargo, a medida que la industria transita de simplemente lograr que los robots se muevan a hacerlos realmente útiles, el software y la "inteligencia" cobran mayor relevancia. Wang defendió las capacidades acrobáticas de sus robots en el mismo evento, argumentando que si un robot no puede caminar o correr adecuadamente, no se puede esperar que realice trabajo práctico.
No obstante, aún existen limitaciones. Lo que Unitree ha revelado es más una prueba de concepto, y la eficiencia de este nuevo método de entrenamiento, la transferencia de habilidades y el éxito en el mundo real todavía deben ser comprobados. Además, en el vídeo que mostraba a los robots utilizando GPT-6 para mapear rutas y planificar movimientos, no se especificaba la consistencia con la que podían repetir estas acciones en entornos desconocidos. También está el aspecto físico; Wang reconoció que, si bien los modelos de IA gestionan bien la planificación y la navegación, aún cometen errores al manipular objetos en la práctica. Agarrar un objeto es sencillo; ensamblar piezas de precisión mientras se ajusta en tiempo real la posición y la fuerza sigue siendo un desafío. Wang considera que alinear las entradas y salidas del modelo con un robot real es el mayor obstáculo. Un índice de IA de 2026 de la Universidad de Stanford demostró que los robots solo tenían éxito en el 12% de las tareas domésticas del mundo real, a pesar de un rendimiento mucho mejor en simulación.
En cuanto a la utilidad práctica de los robots, Wang ha sugerido que los robots humanoides podrían ordenar habitaciones tan pronto como en 2027 o 2028. En Hangzhou, también expresó su esperanza de que los robots de Unitree comiencen a ingresar en los hogares para finales de este año o el próximo.









