Científicos de Caltech han logrado un hito importante al probar un robot capaz de construir estructuras directamente en el espacio. Esta innovación busca superar las limitaciones de tamaño de los cohetes actuales, que impiden el lanzamiento de telescopios y antenas de gran envergadura. El robot, denominado ASTRA, ha demostrado la viabilidad de la construcción automatizada en órbita, abriendo nuevas posibilidades para el desarrollo de infraestructuras espaciales más grandes y eficientes.
Para explorar el espacio profundo y detectar objetos distantes, se requieren telescopios espaciales de dimensiones cada vez mayores. De igual manera, para una comunicación espacial más eficaz, son esenciales antenas de transmisión mucho más grandes que las utilizadas actualmente. Sin embargo, ambas necesidades se enfrentan a un desafío común: su tamaño. Los cohetes espaciales contemporáneos tienen una capacidad de carga limitada que restringe la puesta en órbita de dispositivos colosales. Aunque existen algunas soluciones, estas también presentan limitaciones significativas. Por ello, un equipo de científicos de Caltech ha desarrollado y probado un robot diseñado para construir estructuras directamente en el espacio.
Hasta ahora, el robot solo ha ensamblado un módulo de una antena, pero este logro ha sido suficiente para demostrar que la construcción automatizada en el espacio no es una quimera.
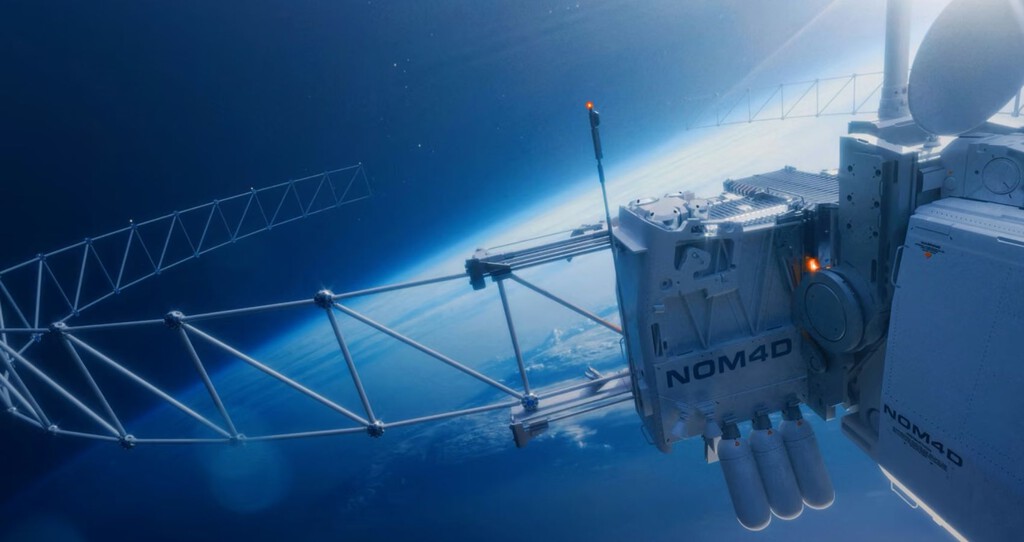
ASTRA es un robot tipo pórtico, lo que significa que se desplaza en línea recta a lo largo de tres ejes perpendiculares: horizontal, longitudinal y vertical. Ocupa un volumen de un metro cúbico y en su interior alberga un brazo robótico y un dispensador motorizado con materiales de construcción. En su primera misión, el robot viajó junto a dos módulos de la antena ya ensamblados, que se iban a construir en órbita. El objetivo era verificar su capacidad para ensamblar piezas; por lo tanto, para agilizar el proceso, bastaría con que montara únicamente el último módulo en el espacio. Además, la antena en sí no es funcional, sirviendo únicamente como prueba de la técnica de construcción.
El lanzamiento de ASTRA se realizó el 30 de marzo de 2026, a bordo del vehículo Vigoride 7 de Momentus, impulsado por un cohete de SpaceX. Una vez en su destino y completada la fase de puesta en servicio, el robot comenzó a ensamblar los materiales del dispensador. Estos consistían principalmente en tubos estructurales y uniones que se conectan para formar módulos repetitivos, denominados “bays”. Estos, a su vez, constituyen el armazón, también conocido como cercha, que progresivamente se transforma en el dispositivo final. Los científicos de Caltech han supervisado el robot desde la Tierra con una intervención mínima, disponiendo de solo siete u ocho ventanas de comunicación diarias, cada una de aproximadamente 15 minutos. Para resolver cualquier problema, utilizaban una unidad gemela del robot en el laboratorio.
De esta manera, se ha construido una antena reflectora de 1,4 metros utilizando tubos de fibra compuesta, conectores de aluminio y una película reflectante de Kapton, un material altamente duradero comúnmente empleado en naves espaciales. Solo se ensambló el tercer módulo. Además, se presentó una pequeña incidencia que retrasó el procedimiento, por lo que la antena no quedará completamente formada al finalizar la misión en diciembre. A pesar de esto, se ha demostrado la viabilidad del método, ya que, con un poco más de tiempo, el ensamblaje podría completarse.
Actualmente, para poner en órbita instrumentos de grandes dimensiones, existen dos alternativas. Una opción es enviarlos plegados dentro de los cohetes, como se hizo con el telescopio James Webb, que desplegó sus espejos progresivamente desde su liberación hasta su llegada al punto de Lagrange L2. La otra opción consiste en enviar únicamente las piezas sueltas para que sean los astronautas quienes las ensamblen una vez en el espacio. Ambas soluciones son fiables, pero poseen sus propias limitaciones. Un robot que ensamble las piezas de forma autónoma, sin la necesidad de que los astronautas realicen un viaje exclusivamente para ello, representaría la solución más óptima. Es en este contexto donde ASTRA cobra relevancia.
El robot ASTRA forma parte del programa Novel Orbital and Moon Manufacturing, Materials, and Mass-efficient Design (NOM4D), financiado por la Agencia de Proyectos de Investigación Avanzada de Defensa (DARPA). Dentro de este programa también se incluyen un proyecto de doblado de metal con láser, desarrollado por la Universidad de Florida, y un proyecto de la Universidad de Illinois Urbana-Champaign, que empleará un módulo acoplado a la Estación Espacial Internacional para investigar una técnica de endurecimiento de tubos de carbono en el espacio. Esto permitiría una nueva forma de obtener componentes estructurales directamente en el espacio, lo que podría complementar el trabajo de ASTRA. Sin embargo, estos proyectos aún no han sido lanzados, por lo que habrá que esperar para ver su funcionamiento y cómo se integrarían con el robot de Caltech.
Todo esto representa solo el inicio, pero es evidente que el futuro de la construcción espacial ya ha comenzado y, probablemente, el robot ASTRA será el primero de muchos.