Los robots autónomos enfrentan un desafío inesperado al navegar en entornos humanos: la dificultad de detectar superficies transparentes como el cristal. Lo que para nosotros es una distinción obvia, para una máquina puede ser una trampa perceptiva. Investigadores están desarrollando métodos innovadores que aprovechan la polarización de la luz para mejorar la capacidad de los robots de identificar estos obstáculos, un paso crucial para su integración segura en nuestros espacios.
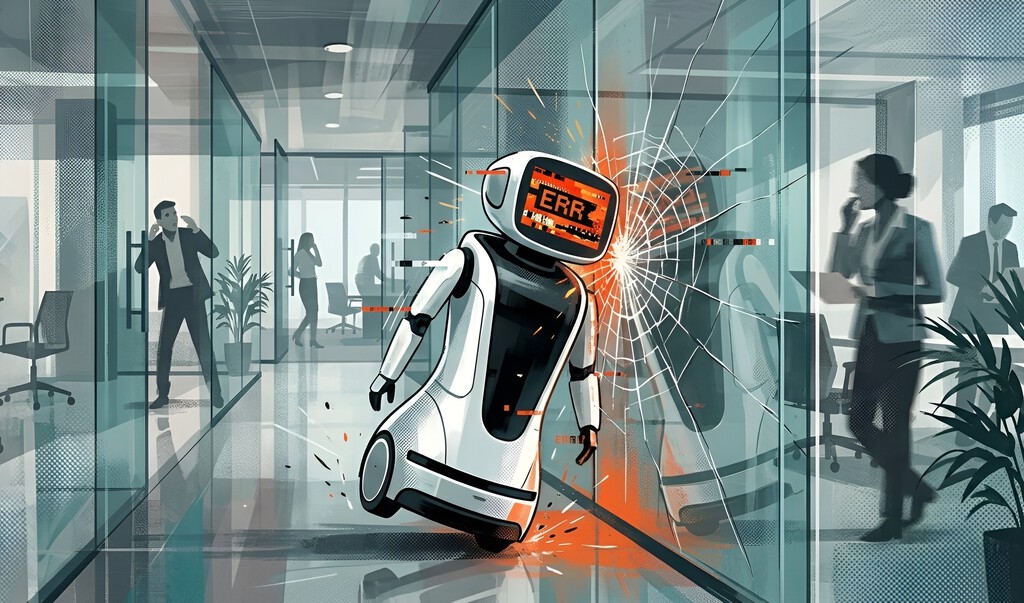
Al caminar por una oficina, es natural asumir que, aunque podamos ver a través de una mampara de cristal, no podemos atravesarla. Esta distinción, tan sencilla para los humanos, representa una complejidad significativa para un robot. La transparencia del cristal puede generar un problema de percepción, revelando que el reconocimiento del entorno es mucho más intrincado para una máquina de lo que imaginamos.
Cuando un robot se desplaza por un edificio, necesita convertir la información de sus sensores en una representación precisa del espacio circundante. El cristal puede introducir errores en este proceso, haciendo que una ruta aparentemente despejada no coincida con los obstáculos reales. Para abordar esta dificultad, Naitri Rajyaguru y su equipo en la Universidad de Maryland han desarrollado PolarDepth, un método diseñado para mejorar las estimaciones de profundidad y movimiento de los robots.
Las superficies de cristal presentan dos trampas ópticas distintas para los sistemas de percepción robótica. En una sala de reuniones acristalada, por ejemplo, una cámara convencional puede mostrar sillas y mesas como si no hubiera ninguna barrera, ya que el vidrio apenas aporta textura propia. Además, los reflejos en la superficie del cristal pueden cambiar con la posición de la cámara, alterando la percepción. Por otro lado, los sensores láser enfrentan una dificultad diferente: parte de la señal puede atravesar el vidrio y reflejarse en objetos detrás, mientras que otra parte puede desviarse sin retornar al receptor, dependiendo de factores como el ángulo de incidencia y las características del material.
Existe una propiedad de la luz, la polarización, que puede ser crucial para comprender una escena. A diferencia de las cámaras convencionales que registran color e intensidad, la polarización describe la orientación de las oscilaciones de la luz. Cuando la luz se refleja en una superficie, su patrón de polarización puede ofrecer pistas sobre la geometría del entorno que una fotografía ordinaria no revela fácilmente. Para aprovechar esta información, se requieren sensores específicos capaces de medir esta propiedad y transformarla en datos útiles para interpretar el entorno.
PolarDepth utiliza una única cámara de polarización para capturar una imagen convencional a color y una segunda representación, llamada Polar-RGB, que incorpora datos sobre la polarización de la luz. A partir de ambas, el sistema genera estimaciones de profundidad independientes. Posteriormente, un algoritmo entrenado combina estos resultados píxel a píxel, asignando mayor peso a la información que considera más fiable en cada área. Esto permite aprovechar la imagen convencional donde ofrece buenos resultados y recurrir a las pistas adicionales de la polarización en superficies reflectantes, como las mamparas de cristal.
Las pruebas de PolarDepth incluyeron escenas reales y sintéticas de entornos acristalados. Los investigadores compararon su rendimiento con métodos basados exclusivamente en imágenes RGB. Según los autores, los resultados demostraron mejoras significativas tanto en la estimación de distancias como en la odometría visual, que es la capacidad de calcular el movimiento de una cámara a partir de las imágenes que registra. Esta diferencia es crucial, ya que ambas capacidades son fundamentales para la percepción del entorno. Sin embargo, los experimentos actuales no garantizan la eliminación total de colisiones durante la navegación autónoma.
El desafío de las superficies de cristal no es nuevo. En 2017, investigadores de la Universidad Tecnológica de Sídney publicaron un estudio sobre cómo reconocer paneles acristalados utilizando la intensidad de la luz láser reflejada. Integraron su método en un sistema de localización y creación de mapas, probándolo con un robot PR2 en dos edificios de oficinas. Los autores informaron haber identificado aproximadamente el 95% de los paneles sin registrar falsos positivos. Aunque su enfoque era distinto al de Maryland, demuestra la existencia de diversas estrategias para abordar esta dificultad.
Aún queda mucho por aprender. Aunque Tesla ya utiliza unidades de Optimus en áreas controladas de sus fábricas para tareas específicas bajo supervisión, y Agility Robotics ha implementado Digit en operaciones logísticas, mientras Boston Dynamics entrena a Atlas para aplicaciones industriales, estos avances, que acercan a las máquinas al mundo laboral, todavía enfrentan desafíos importantes. Estos incluyen reconocer objetos, manipularlos sin dañarlos, ajustar la fuerza de agarre y adaptarse a situaciones imprevistas. Antes de que los robots puedan compartir nuestros espacios con naturalidad, deberán resolver problemas tan fundamentales como no chocar contra una pared de cristal.